G3 US Motor SAH vs. China Motor SAJ

29 Juli 2020
1.001
464
Neuss
E-Scooter
g30d II ; G2d;G3d
G3 US Motor SAH vs. China Motor SAJ

Der Deutsche / EU Motor:
  • Z02SBJ -> G3D/E: 14.2 KV
 

Anhänge

  • MotorG3.webp
    MotorG3.webp
    53,3 KB · Aufrufe: 1
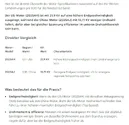
Für dasselbe Raddrehmoment benötigt der Z02SAH exakt 17,05 % mehr Phasenstrom als der Z02SAJ. Während die thermische Belastbarkeit im Motor selbst (bei gleichem Kupferfüllfaktor) theoretisch identisch bleibt, entstehen durch den höheren Strom 37 % mehr Leitungs- und Schaltverluste im Controller und den Phasenkabeln.
1. Phasenstrom & Drehmomentkonstante (\(K_{t}\))
Die Drehmomentkonstante \(K_{t}\) verhält sich umgekehrt proportional zum KV-Wert (\(K_t = \frac{60}{2\pi \cdot KV}\)):
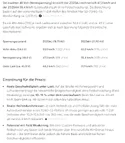
KennwertZ02SAJ (18,71 KV)Z02SAH (21,90 KV)Unterschied (SAH vs. SAJ)
Drehmomentkonstante (\(K_{t}\))0,510 Nm / A0,436 Nm / A-14,57 % weniger Drehmoment pro Ampere
Phasenstrom für gleiches Drehmoment100 % (Basis)117,05 %+17,05 % höherer Strombedarf
Ohmsche Verluste (\(I^2 \cdot R\)) in Controller & Kabeln100 % (Basis)137,01 %+37,01 % mehr Abwärme in Zuleitung & MOSFETs
  • Beispiel in der Praxis: Wenn der Z02SAJ an einer Steigung 45 A Phasenstrom für ein bestimmtes Drehmoment zieht, benötigt der Z02SAH für exakt dieselbe Steigleistung 52,7 A Phasenstrom.
  • Begrenzter Controller: Ist der Controller fest auf ein Phasenstrom-Limit (z. B. 50 A) programmiert, liefert der SAH beim Anfahren und am Berg spürbar 14,6 % weniger Drehmoment als der SAJ.
2. Thermische Belastbarkeit in der Praxis
Da Statorvolumen (ca. 339 cm³), Gehäusemasse und Kühlfläche identisch sind, hängen die realen Temperaturunterschiede vom Einsatzprofil ab:
  • Kupferverluste im Stator (\(P_{Cu} = I^2 \cdot R\)): Da der SAH für den höheren KV-Wert weniger Windungen mit dickerem Draht (bzw. mehr parallelen Einzeldrähten) nutzt, sinkt sein Phasenwiderstand \(R\) im selben Verhältnis, wie der Strombedarf steigt (\(R \propto N^2\)). Bei identischem Kupferfüllfaktor erzeugt der Motor selbst bei gleichem Drehmoment daher nahezu dieselbe Kupfer-Verlustwärme.
  • Warum der SAH am Berg trotzdem schneller überhitzt:
    • Längere Volllastphasen: Weil dem SAH am Berg 14,6 % Drehmoment bei gleichem Phasenstrom-Limit fehlen, beschleunigt der Scooter langsamer und verbringt deutlich längere Zeit im maximalen Phasenstrom-Bereich, was die Gesamtwärmemenge erhöht.
    • Mehr Abwärme in Kabeln & Controller: Der um 17 % höhere Phasenstrom sorgt nach \(P = I^2 \cdot R\) für 37 % höhere Verluste in den Phasenkabeln, Steckverbindern und den MOSFETs des Controllers.
  • Vorteil des SAH bei hohem Tempo (> 45 km/h): Sobald es um hohe Geschwindigkeiten geht, dreht sich der thermische Vorteil um. Um den SAJ per Field Weakening auf über 50 km/h zu zwingen, muss der Controller dauerhaft Blindstrom (d-Achsen-Strom) einspeisen, der kein Drehmoment erzeugt, aber den Stator massiv aufheizt. Der SAH erreicht dieses Tempo ohne oder mit minimalem Field Weakening und bleibt bei Dauervollgas auf der Geraden kühler und effizienter.
 
Siehe auch hier (Probleme mit Akku & Motorkontroller MCU):
 
Beim DE Motor gibt es da noch ein thermisches Problem.Um so schneller du mit dem G3 fährst um so heißer wird der Motor, besonders auf langen Strecken besteht die Gefahr der Überhitzung. Das liegt daran, das der DE Motor für diese Geschwindigkeiten nicht ausgelegt ist und der Controller einen hohen Blindstrom für das Field Weakening benötigt um die Geschwindigkeit zu erreichen. der Motor wird dann thermisch durch Field Weakening belastet.
Stellt auf dem Display die Anzeige der Motor Temperatur ein und behaltet diese im Auge.
Der Blindstrom ist auch das Problem, das beim schneller fahren der Akku des G3 D so schnell leer wird. Der Blindstrom kann höher liegen als der eigentliche Strom der für das Fahren gebraucht wird. Deswegen kann ein US Motor beim Akkuverbrauch effektiver sein.